


扬州西格玛自动化设备有限公司
地址:扬州市开发区施桥镇马泊河路2号
李先生:13665251491
吴女士:15345146862
售后服务:18395002370
邮箱:lilong8463@163.com
 13665251491
15345146862

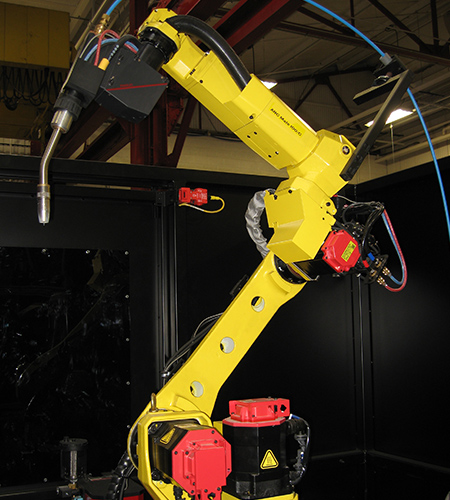
电弧焊和点焊为例,由焊接电源(包括其操控体系),送丝机(电弧焊),焊枪(钳子)和其他零件组成。对于智能机器人,还应该有传感器体系,例如激光或照相机传感器及其操控设备。
目前,世界机器人技能界正在赶紧科学研讨,并对常见的机器人技能进行研讨。从机器人技能的开展趋势来看,焊接机器人与其他工业机器人相同,正朝着智能化和多元化开展。本公司具体来说,它体现在以下几个方面:
(1)机器人机械手结构:经过使用现代规划办法,如有限元剖析,模态剖析和仿真规划,完成了机器人机械手的优化规划。探索新的高强度轻质材料,以进一步进步负载/重量比。
(2)机器人操控体系:专心于开放式和模块化操控体系。根据PC的开放式操控器的开发便于标准化和联网;组件集成度进步,操控柜越来越细巧,采用模块化结构。大大进步了体系的可靠性,易操作性和可维护性。操控体系的功能得到了进一步进步。它从过去的标准6轴机器人开展到现在能够操控21甚至27个轴,并完成了软件伺服和全数字操控。人机界面更加友好,语言和图形编程界面也正在开发中。机器人操控器和根据PC的网络操控器的标准化和联网已成为研讨热点。除了进一步进步在线编程的可操作性之外,离线编程的实用性将成为研讨重点。在某些范畴,离线编程是可行的。
(3)机器人传感技能:传感器在机器人中的作用越来越重要。除了传统的位置,速度,加速度等传感器外,安装和焊接机器人还使用激光传感器,视觉传感器和力传感器,完成焊接主动盯梢和主动化生产线物体的主动定位和精确的拼装操作大大进步了机器人的操作功能和对环境的适应性。
(4)虚拟机器人技能:虚拟现实技能在机器人中的作用现已从模仿和演练演变为过程操控,例如使长途操控的机器人操作员感觉像他们处于长途操作环境中相同来操纵机器人。根据多传感器,多媒体,虚拟现实和长途出现技能,完成了机器人的虚拟长途操作和人机交互。
(5)机器人功能价格比:机器人功能持续进步(高速、高精度、高可靠性、易于操作和维护),而单机价格却继续下降。因为微电子技能的飞速开展和大规模集成电路的使用,机器人体系的可靠性得到了极大的进步。过去,机器人体系的可靠性MTBF一般为数千小时,但现在已达到50000小时,能够满意任何场合的需求。
(6)多主体操控技能:这是机器人研讨的一个簇新范畴。它首要研讨多主体的群体体系结构,彼此沟通和协商的机制,感知和学习方法,建模和计划,群体行为控制等。

微信客服


