

扬州西格玛自动化设备有限公司
地址:扬州市开发区施桥镇马泊河路2号
李先生:13665251491
吴女士:15345146862
售后服务:18395002370
邮箱:lilong8463@163.com
 13665251491
15345146862

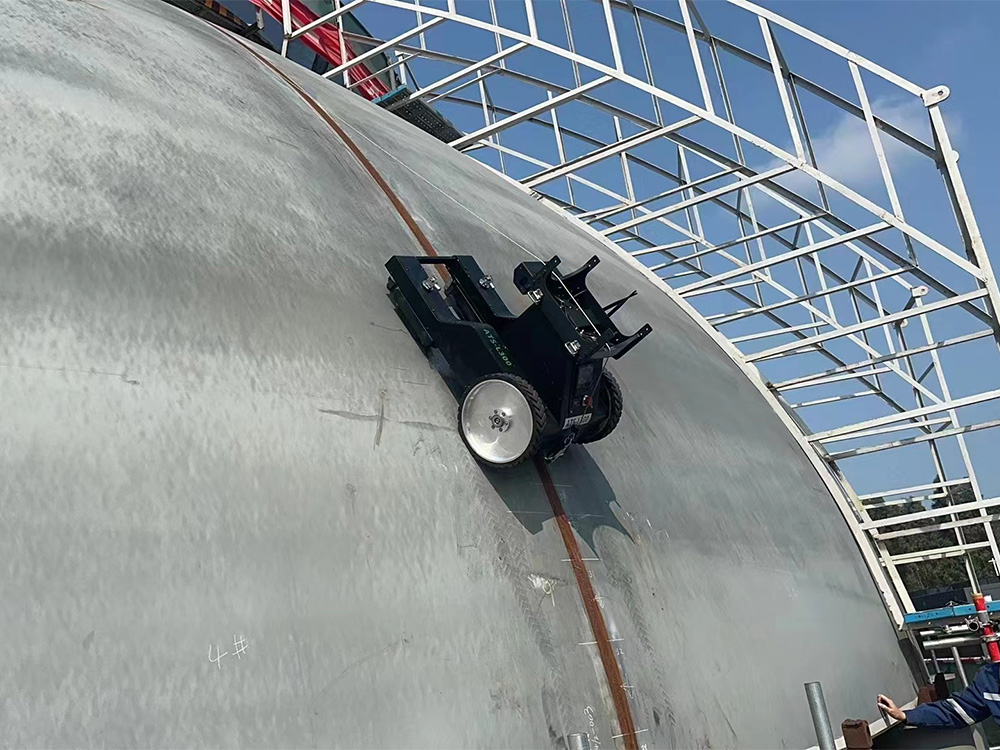
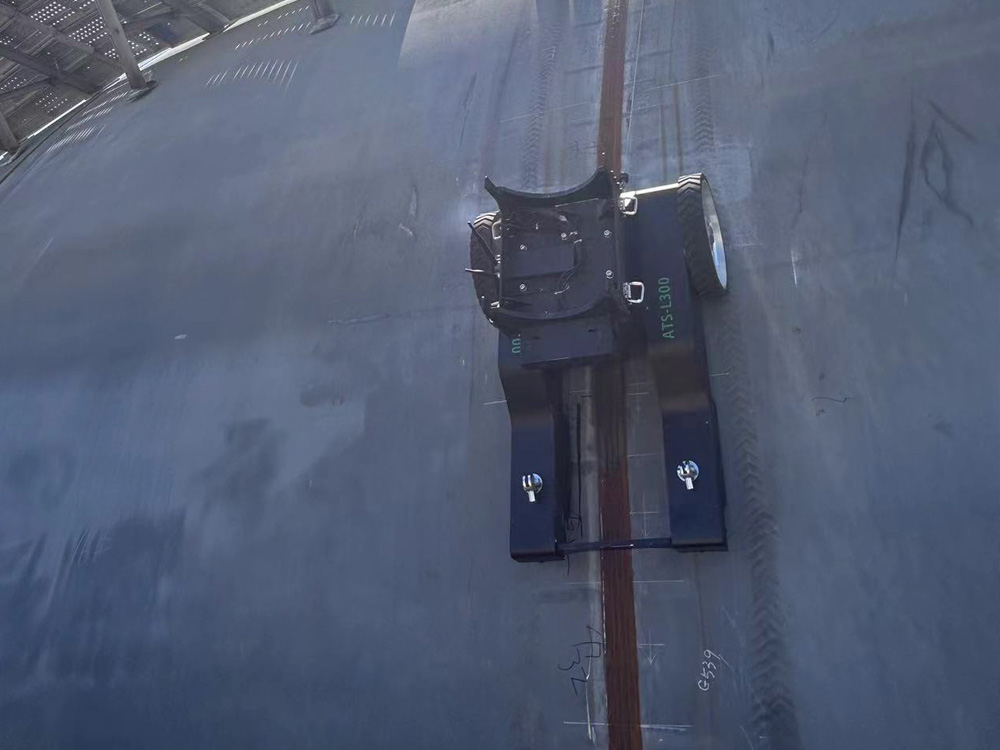
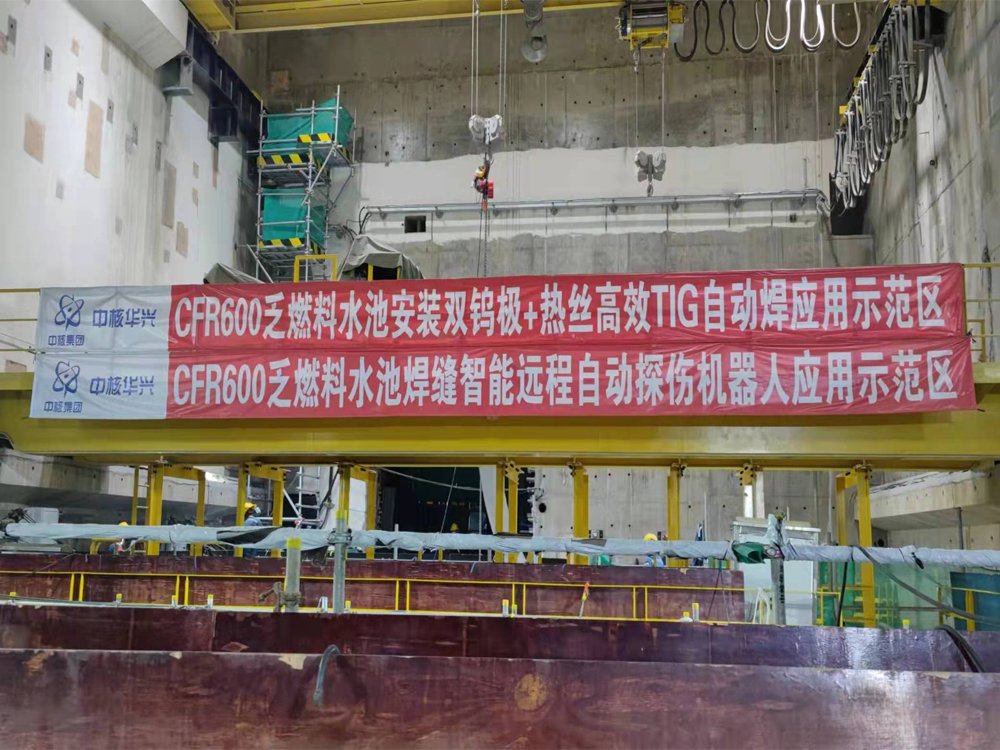
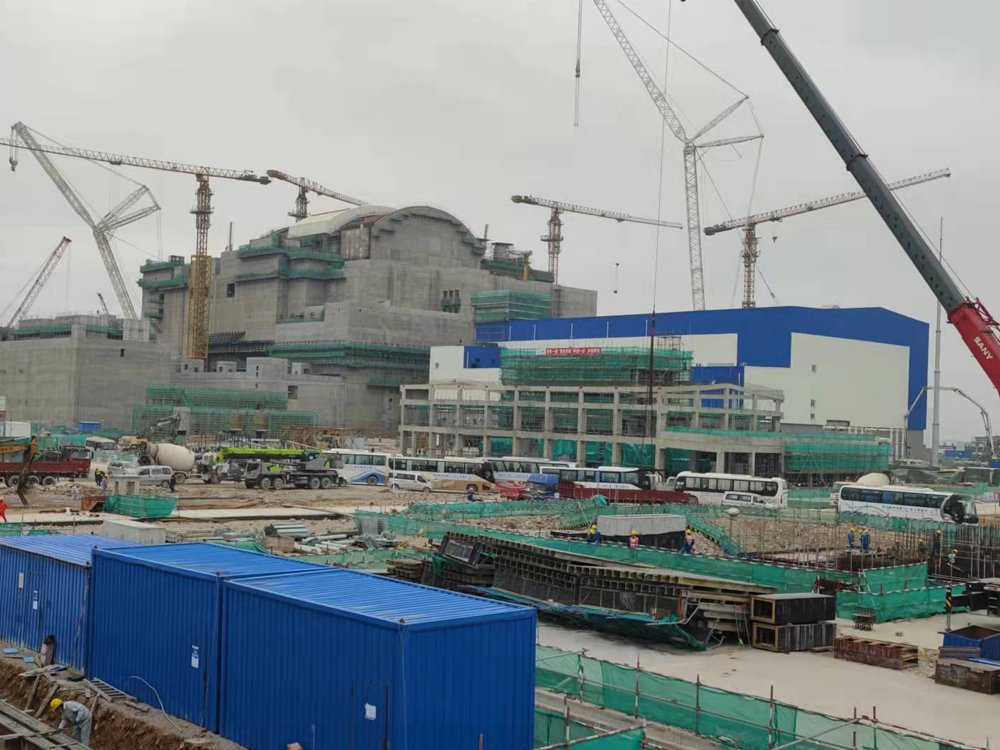
主要应用场景:核电站核电站、石油化工储罐、船舶
用途:爬壁检测、爬壁焊接、爬壁喷涂、爬壁除锈、爬壁打磨
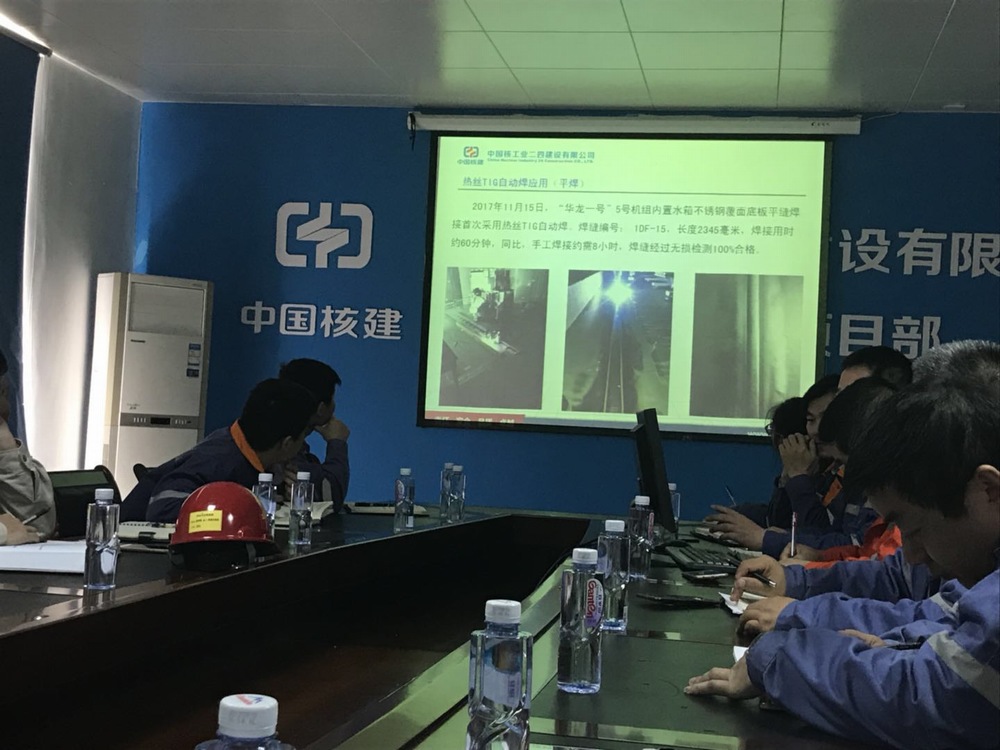
成功案例:中国华龙一号核电站(福清核电站、海南昌江、浙江三澳、福建霞浦等)
|
项目 |
Gecko Robot 20 |
备注 |
|
自重 |
40KG |
|
|
射线机型号 |
XXG3505射线机 |
线缆长度50M |
|
行走方式 |
全向 |
|
|
负载(射线机) |
30-45KG |
|
|
检测焊缝类型 |
焊缝检测 |
|
|
电源 |
24V,30ah锂电池 |
|
|
连续工作时间 |
10h |
|
|
控制方式 |
远程图传遥控 |
12V/锂电池 |
|
劳动强度 |
无需频繁进入水池 |
|
|
操作人 |
1人 |

微信客服


